Động cơ servo có hộp số có thể hữu ích cho công nghệ chuyển động quay, nhưng người dùng cần lưu ý đến một số thách thức và hạn chế.
Tác giả: Dakota Miller và Bryan Knight
Mục tiêu học tập
- Các hệ thống servo quay thực tế thường không đạt được hiệu suất lý tưởng do những hạn chế về kỹ thuật.
- Một số loại động cơ servo quay có thể mang lại lợi ích cho người sử dụng, nhưng mỗi loại đều có những thách thức hoặc hạn chế riêng.
- Động cơ servo quay dẫn động trực tiếp mang lại hiệu suất tốt nhất, nhưng chúng đắt hơn so với động cơ có hộp số.
Trong nhiều thập kỷ, động cơ servo có hộp số đã là một trong những công cụ phổ biến nhất trong bộ công cụ tự động hóa công nghiệp. Động cơ servo có hộp số cung cấp các ứng dụng định vị, khớp tốc độ, điều khiển cam điện tử, cuộn dây, căng dây, siết chặt và khớp công suất của động cơ servo với tải trọng một cách hiệu quả. Điều này đặt ra câu hỏi: liệu động cơ servo có hộp số có phải là lựa chọn tốt nhất cho công nghệ chuyển động quay, hay có giải pháp nào tốt hơn?
Trong một thế giới lý tưởng, hệ thống servo quay sẽ có mô-men xoắn và tốc độ định mức phù hợp với ứng dụng, sao cho động cơ không bị quá lớn cũng không bị quá nhỏ. Sự kết hợp giữa động cơ, các bộ phận truyền động và tải trọng phải có độ cứng xoắn vô hạn và độ rơ bằng không. Thật không may, các hệ thống servo quay thực tế lại không đạt được lý tưởng này ở các mức độ khác nhau.
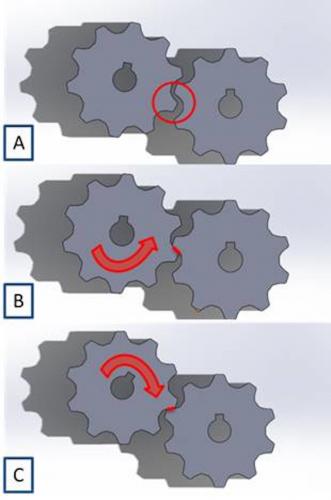
Trong một hệ thống servo điển hình, độ rơ được định nghĩa là sự mất chuyển động giữa động cơ và tải do dung sai cơ khí của các bộ phận truyền động gây ra; điều này bao gồm bất kỳ sự mất chuyển động nào trong hộp số, dây đai, xích và khớp nối. Khi máy được bật nguồn lần đầu, tải sẽ dao động ở đâu đó giữa phạm vi dung sai cơ khí (Hình 1A).
Trước khi động cơ có thể di chuyển tải trọng, động cơ phải quay để loại bỏ hết độ chùng hiện có trong các bộ phận truyền động (Hình 1B). Khi động cơ bắt đầu giảm tốc ở cuối quá trình di chuyển, vị trí của tải trọng thực tế có thể vượt qua vị trí của động cơ do quán tính đưa tải trọng vượt qua vị trí của động cơ.
Động cơ phải bù lại độ rơ theo hướng ngược lại trước khi tác dụng mô-men xoắn lên tải để làm chậm nó (Hình 1C). Sự mất chuyển động này được gọi là độ rơ, và thường được đo bằng phút cung, bằng 1/60 độ. Hộp số được thiết kế để sử dụng với servo trong các ứng dụng công nghiệp thường có thông số độ rơ từ 3 đến 9 phút cung.
Độ cứng xoắn là khả năng chống lại sự xoắn của trục động cơ, các bộ phận truyền động và tải trọng khi chịu tác dụng của mô-men xoắn. Một hệ thống có độ cứng vô hạn sẽ truyền mô-men xoắn đến tải trọng mà không có độ lệch góc nào quanh trục quay; tuy nhiên, ngay cả một trục thép đặc cũng sẽ bị xoắn nhẹ dưới tải trọng nặng. Độ lệch thay đổi tùy thuộc vào mô-men xoắn tác dụng, vật liệu của các bộ phận truyền động và hình dạng của chúng; theo trực quan, các bộ phận dài, mỏng sẽ bị xoắn nhiều hơn các bộ phận ngắn, dày. Khả năng chống xoắn này là điều làm cho lò xo cuộn hoạt động, vì khi nén lò xo sẽ làm xoắn nhẹ mỗi vòng dây; dây càng dày thì lò xo càng cứng. Bất cứ thứ gì có độ cứng xoắn nhỏ hơn vô hạn sẽ khiến hệ thống hoạt động như một lò xo, có nghĩa là năng lượng tiềm năng sẽ được tích trữ trong hệ thống khi tải trọng chống lại sự quay.
Khi kết hợp với nhau, độ cứng xoắn hữu hạn và khe hở có thể làm giảm đáng kể hiệu suất của hệ thống servo. Khe hở có thể gây ra sự không chắc chắn, vì bộ mã hóa động cơ chỉ ra vị trí của trục động cơ, chứ không phải vị trí mà khe hở cho phép tải ổn định. Khe hở cũng gây ra các vấn đề điều chỉnh khi tải được kết nối và tách rời khỏi động cơ trong thời gian ngắn khi tải và động cơ đảo chiều tương đối. Ngoài khe hở, độ cứng xoắn hữu hạn còn tích trữ năng lượng bằng cách chuyển đổi một phần động năng của động cơ và tải thành thế năng, rồi giải phóng nó sau đó. Sự giải phóng năng lượng chậm trễ này gây ra dao động tải, tạo ra hiện tượng cộng hưởng, làm giảm độ lợi điều chỉnh tối đa có thể sử dụng và ảnh hưởng tiêu cực đến khả năng phản hồi và thời gian ổn định của hệ thống servo. Trong mọi trường hợp, giảm khe hở và tăng độ cứng của hệ thống sẽ cải thiện hiệu suất servo và đơn giản hóa việc điều chỉnh.
Cấu hình động cơ servo trục quay
Cấu hình trục quay phổ biến nhất là động cơ servo quay tích hợp bộ mã hóa để phản hồi vị trí và hộp số để điều chỉnh mô-men xoắn và tốc độ khả dụng của động cơ sao cho phù hợp với mô-men xoắn và tốc độ yêu cầu của tải. Hộp số là một thiết bị công suất không đổi, tương tự như máy biến áp về mặt cơ học để điều chỉnh tải.
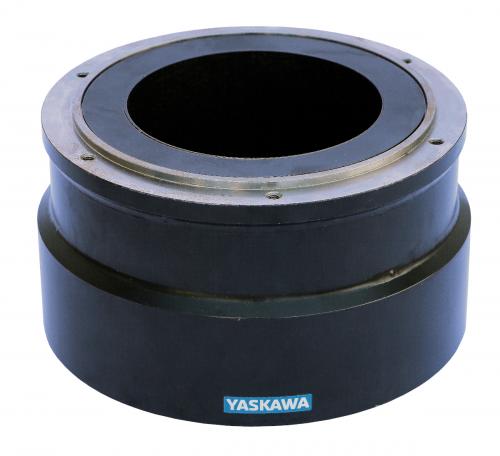
Cấu hình phần cứng được cải tiến sử dụng động cơ servo quay dẫn động trực tiếp, loại bỏ các bộ phận truyền động bằng cách nối trực tiếp tải trọng với động cơ. Trong khi cấu hình động cơ giảm tốc sử dụng khớp nối với trục có đường kính tương đối nhỏ, hệ thống dẫn động trực tiếp bắt vít tải trọng trực tiếp vào mặt bích rôto lớn hơn nhiều. Cấu hình này loại bỏ độ rơ và tăng đáng kể độ cứng xoắn. Số cực cao hơn và cuộn dây mô-men xoắn cao của động cơ dẫn động trực tiếp phù hợp với đặc tính mô-men xoắn và tốc độ của động cơ giảm tốc có tỷ số truyền 10:1 hoặc cao hơn.
Thời gian đăng bài: 12/11/2021


